My current research interests lie in generative model as policy, embodied foundation model and agentic robotics.
* Co-first authors, † Corresponding authors, ‡ Project lead.
|
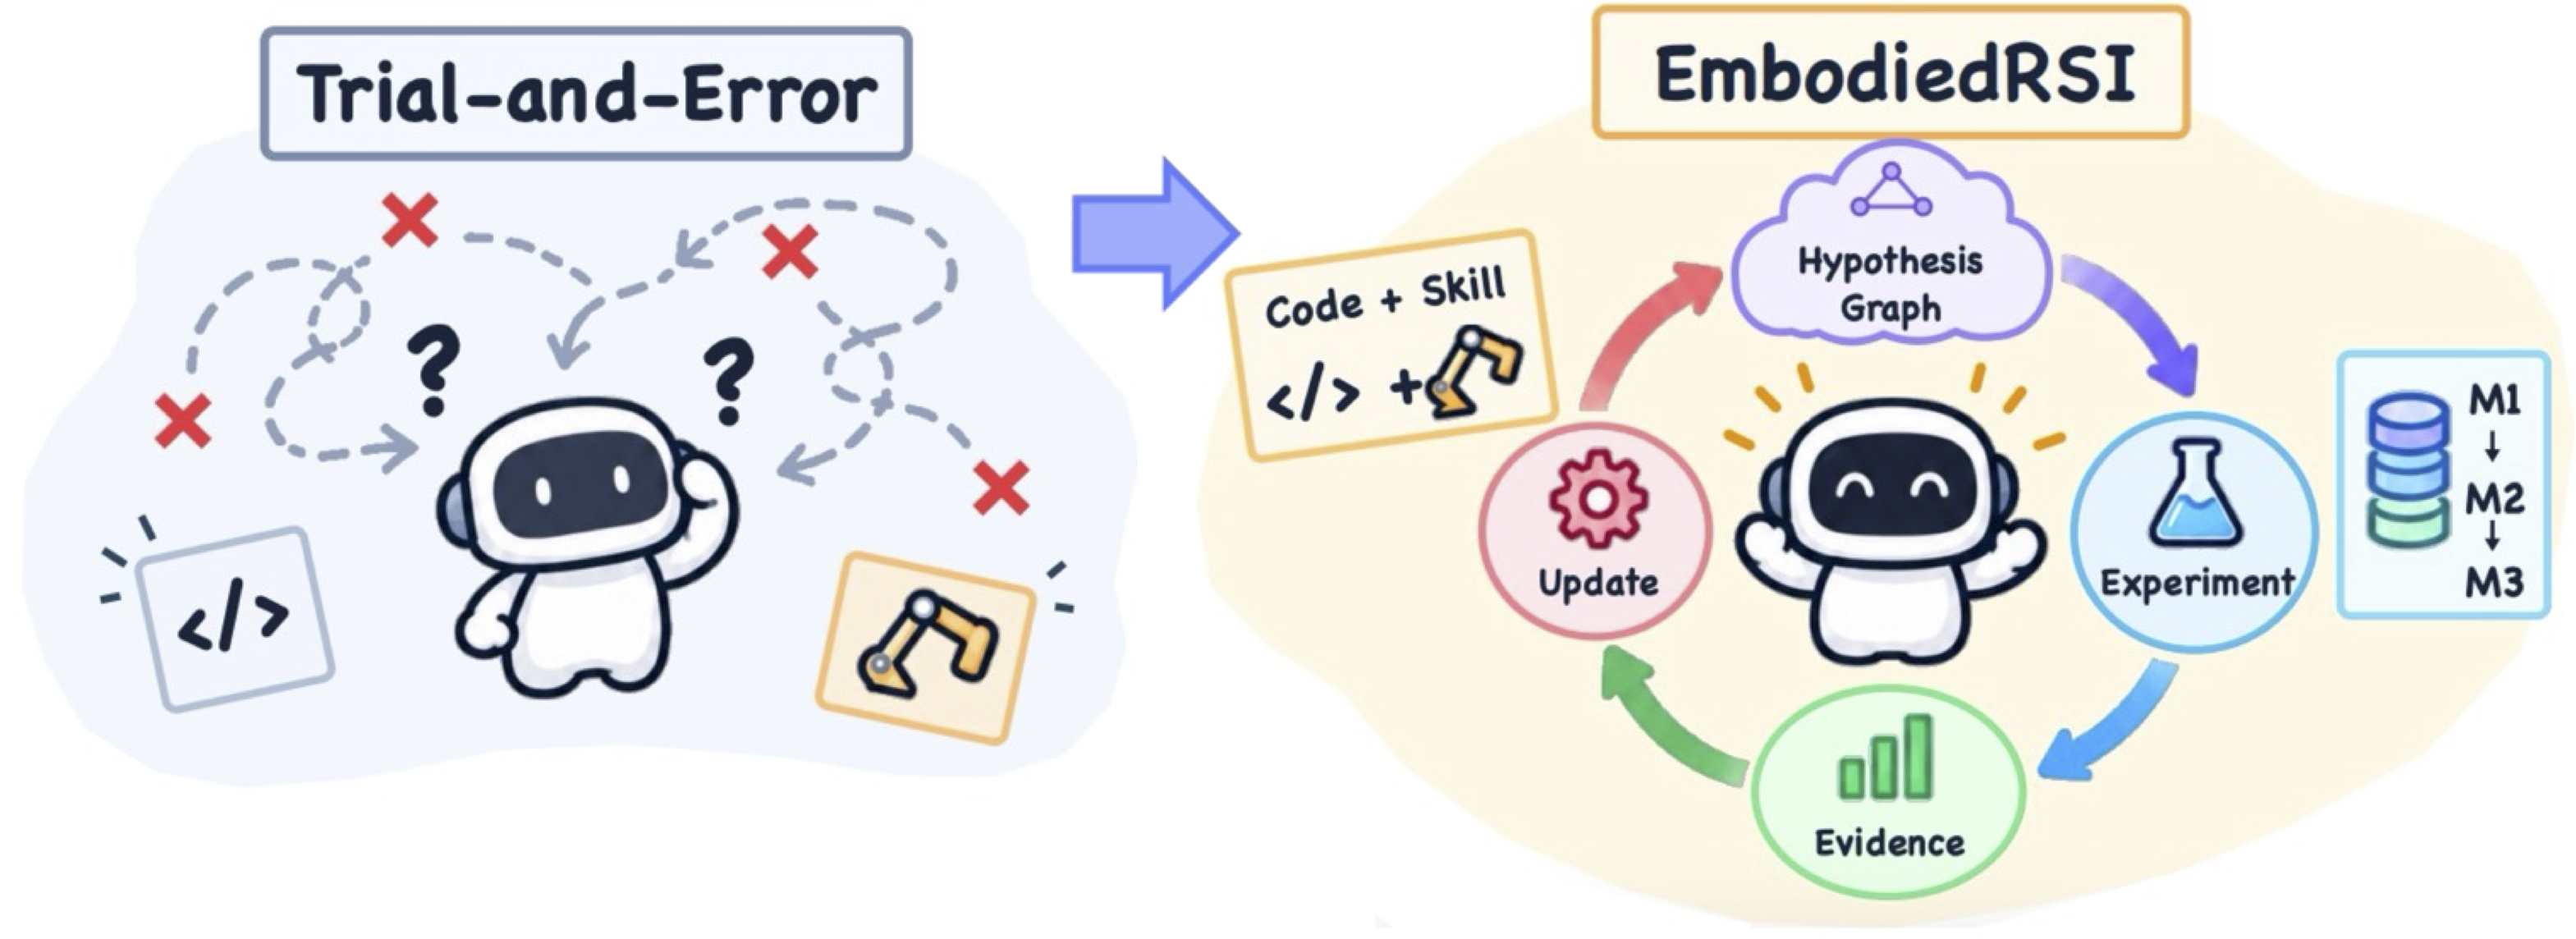
EmbodiedRSI: Active Continual Robot Learning Through Hypothesis-Guided Co-Evolution [New!]
Python Song,
Zhixuan Liang†,
Kelsey Fu,
Mengdi Wang,
Junfeng Yang,
Shilong Liu†
Under Review, 2026
Paper /
Project page
|
|
|
Immiscible Diffusion Policy: Preserving Multimodal Robot Actions through Label-Free Noise Assignment [New!]
Xiao Zhang*,
Yuxin Chen*,
Zhixuan Liang*,
Guojian Zhan,
Chenran Li,
Chenfeng Xu,
Masayoshi Tomizuka,
Yiheng Li
Under Review, 2026
Paper
|
|
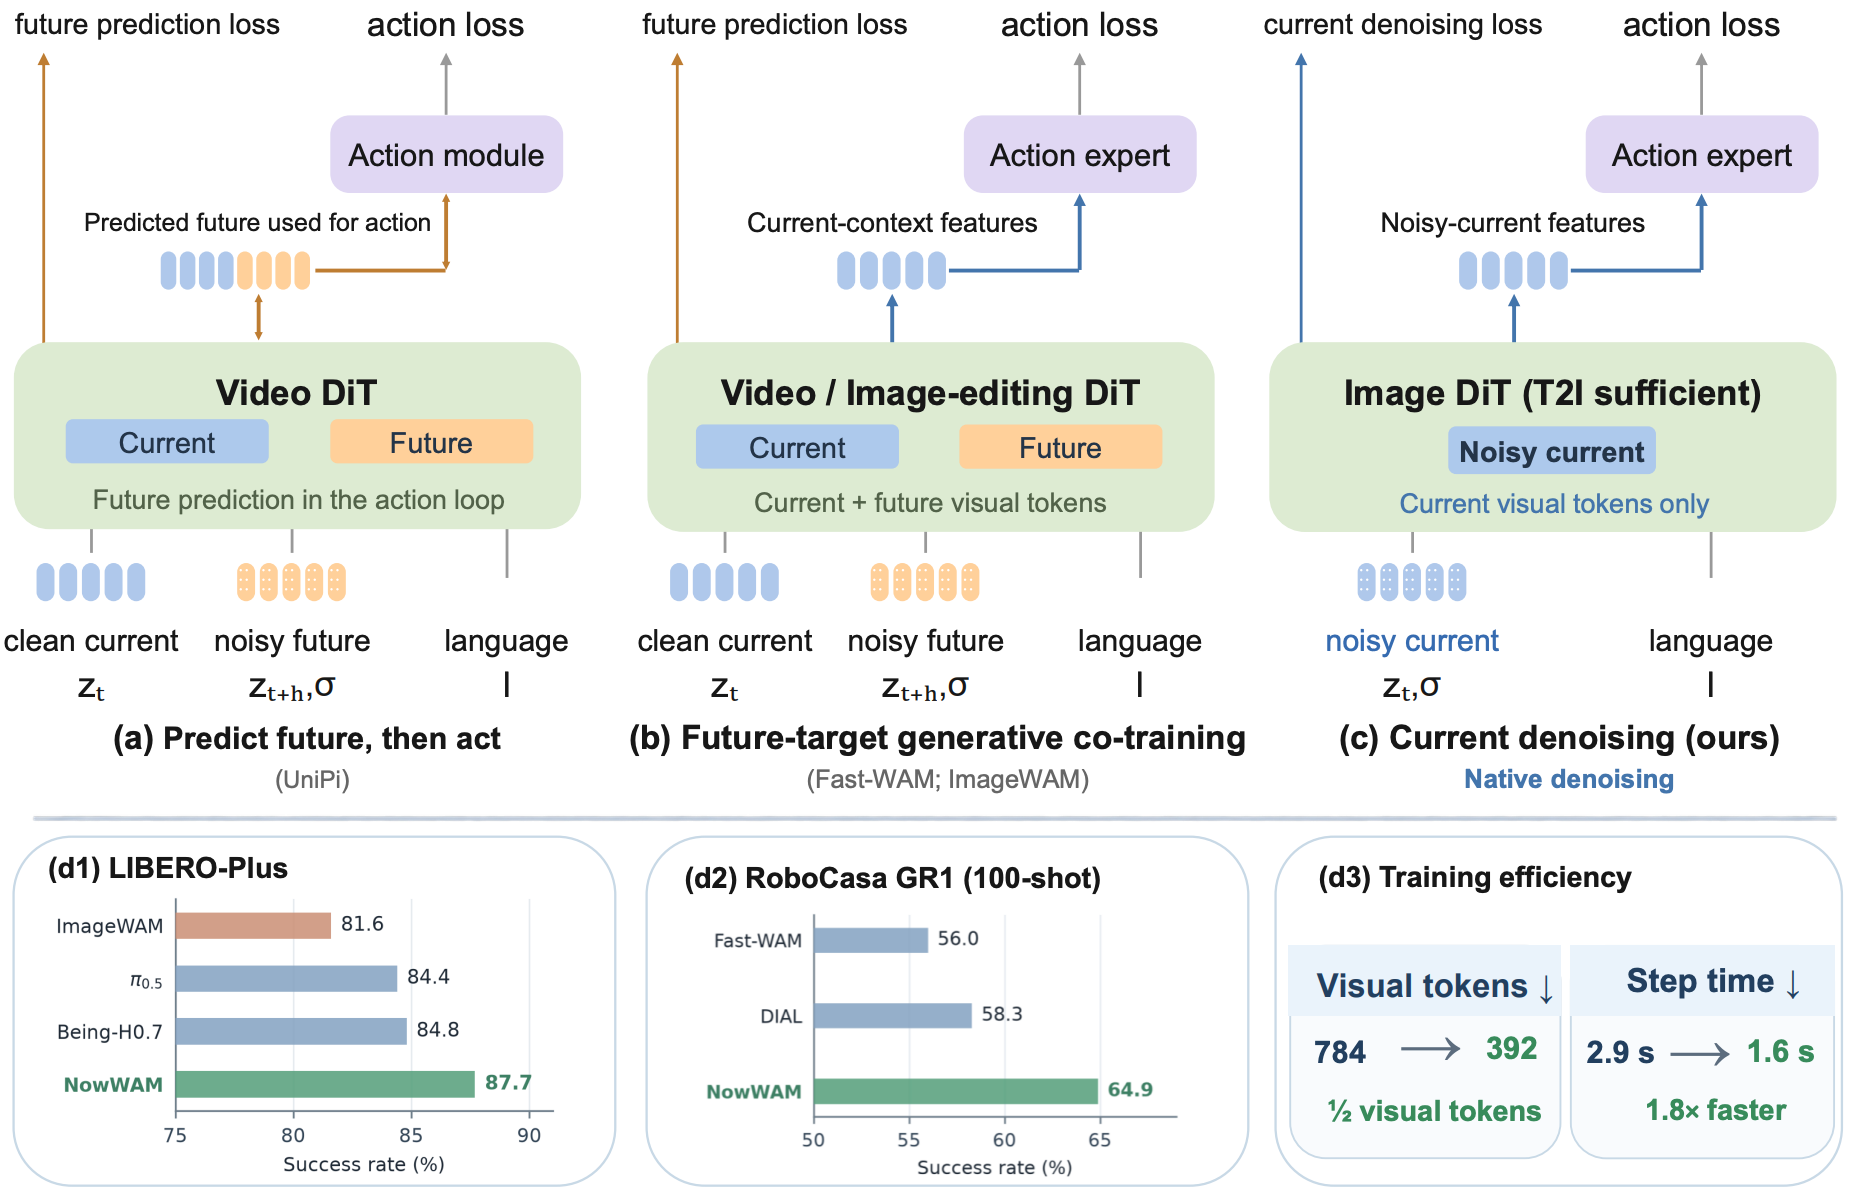
Beyond Future Prediction: Denoising as Generative Adaptation for Robot Control [New!]
Zanyi Wang,
Yuheng Lei,
Dengyang Jiang,
Ping Luo,
Mengdi Wang,
Zhixuan Liang†,
Shilong Liu†
Under Review, 2026
Paper /
Project page /
Code
|

|
M2Tok: Multi-head Multi-codebook Discrete Action Tokenization for Vision-Language-Action Models
Chunpu Xu,
Zhixuan Liang†,
Yuhao Zhang,
Chi-Min Chan,
Jessie Wang,
Yang Xiao,
Mengkang Hu,
Xiaokang Yang,
Yao Mu†
ECCV, 2026
|
|
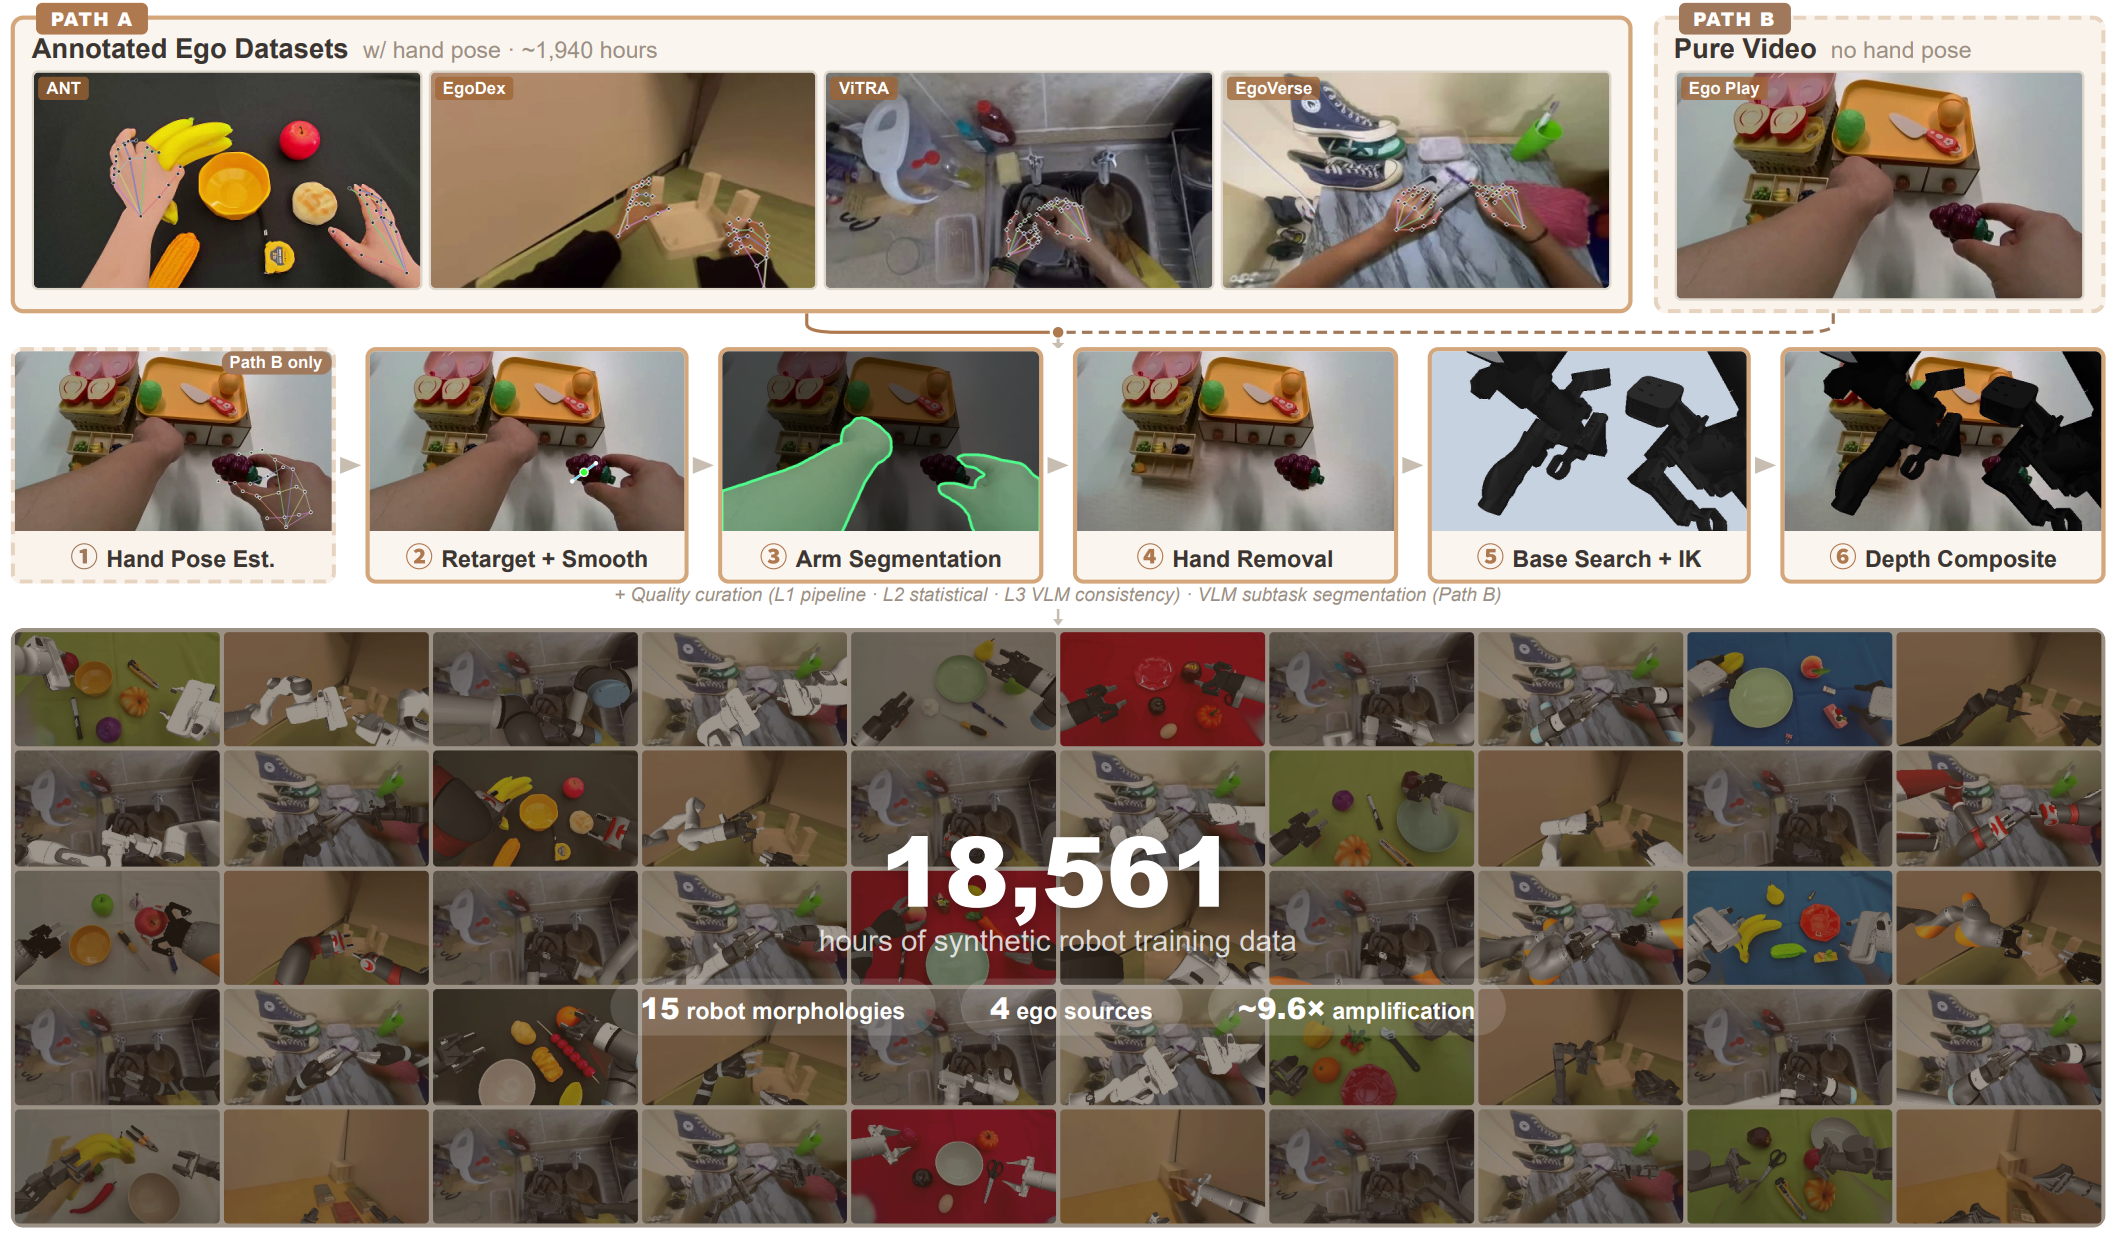
Ego2Robot: Scalable Robot Data Synthesis from Egocentric Human Data [New!]
Ye Wang*,
Pei Lin*,
Xiong-Hui Chen*,
Haoqi Yuan,
Zhixuan Liang,
Yiyang Huang,
Anzhe Chen,
Zixing Lei,
Jie Zhang,
Tao Zhang,
Haoyang Li,
Tong Zhang,
Chenxi Xiao,
Ziyuan Jiao,
Qin Jin
CoRL, 2026 (Spotlight, Top 3.6%)
Paper /
Project page /
Video
|

|
Discrete Diffusion VLA: Bringing Discrete Diffusion to Action Decoding in Vision-Language-Action Policies
Zhixuan Liang,
Yizhuo Li,
Tianshuo Yang,
Chengyue Wu,
Sitong Mao,
Liuao Pei,
Tian Nian,
Shunbo Zhou,
Xiaokang Yang,
Jiangmiao Pang,
Yao Mu,
Ping Luo
ICML, 2026
Paper /
Huggingface
|

|
Qwen-RobotManip Technical Report: Alignment Unlocks Scale for Robotic Manipulation Foundation Models
Haoqi Yuan*,
Zhixuan Liang*,
Anzhe Chen*,
Ye Wang*,
Haoyang Li*,
Pei Lin*,
Yiyang Huang*,
Zixing Lei*,
Tong Zhang*,
Jiazhao Zhang,
Jie Zhang,
Jingyang Fan,
Gengze Zhou,
Qihang Peng,
Chenxu Lv,
Xiaoyue Chen,
An Yang,
Fei Huang,
Junyang Lin,
Dayiheng Liu,
Jingren Zhou,
Chenfei Wu†,
Xiong-Hui Chen†
(Core Contributors)
Technical Report, 2026
Paper /
Blog
|
|
|
Planning-aligned Token Compression for Long-Context Autonomous Driving
Zhixuan Liang,
Yuxiao Chen,
Yurong You,
Peter Karkus,
Wenhao Ding,
Boyi Li,
Yan Wang,
Alexander Popov,
Maximilian Igl,
Yiming Li,
Danfei Xu,
Nikolai Smolyanskiy,
Boris Ivanovic,
Ping Luo,
Marco Pavone
IEEE RA-L, 2026
Paper
|

|
Qwen-RobotWorld Technical Report: Unifying Embodied World Modeling through Language-Conditioned Video Generation
Qwen Team (Zhixuan Liang as Contributor)
Technical Report, 2026
Paper /
Blog
|

|
Qwen-RobotNav Technical Report: A Scalable Navigation Model Designed for an Agentic Navigation System
Qwen Team (Zhixuan Liang as Contributor)
Technical Report, 2026
Paper /
Blog
|

|
Qwen-VLA: Unifying Vision-Language-Action Modeling across Tasks, Environments, and Robot Embodiments
Qwen Team (Zhixuan Liang as Core Contributor)
Technical Report, 2026
Paper /
Blog
|

|
HiVLA: A Visual-Grounded-Centric Hierarchical Embodied Manipulation System
Tianshuo Yang*,
Guanyu Chen*,
Yutian Chen,
Zhixuan Liang,
Yitian Liu,
Zanxin Chen,
Chunpu Xu,
Haotian Liang,
Jiangmiao Pang,
Yao Mu,
Ping Luo
Under Review, 2026
Paper /
Project page
|

|
From Passive Observer to Active Critic: Reinforcement Learning Elicits Process Reasoning for Robotic Manipulation
Yibin Liu*,
Yaxing Lyu*,
Daqi Gao*,
Zhixuan Liang,
Weiliang Tang,
Shilong Mu,
Xiaokang Yang,
Yao Mu
ECCV, 2026
Paper
|

|
R3DP: Real-Time 3D-Aware Policy for Embodied Manipulation
Yuhao Zhang*,
Wanxi Dong*,
Yue Shi*,
Yi Liang*,
Jingnan Gao,
Qiaochu Yang,
Yaxing Lyu,
Zhixuan Liang,
Yibin Liu,
Congsheng Xu,
Xianda Guo,
Wei Sui,
Yaohui Jin,
Xiaokang Yang,
Yanyan Xu,
Yao Mu†
ECCV, 2026 (Oral, Top 1.6%)
Paper /
Project page /
Code
|
|
|
UltraDexGrasp: Learning Universal Dexterous Grasping for Bimanual Robots with Synthetic Data
Sizhe Yang,
Yiman Xie,
Zhixuan Liang,
Yang Tian,
Jia Zeng,
Dahua Lin,
Jiangmiao Pang
ICRA, 2026
Paper /
Code /
Project page
|

|
VPWEM: Non-Markovian Visuomotor Policy with Working and Episodic Memory [New!]
Yuheng Lei,
Zhixuan Liang,
Hongyuan Zhang,
Ping Luo
IEEE RA-L, 2026
Paper /
Code
|

|
ST-BiBench: Benchmarking Multi-Stream Multimodal Coordination in Bimanual Embodied Tasks for MLLMs
Xin Wu*,
Zhixuan Liang*,
Yue Ma†,
Mengkang Hu,
Zhiyuan Qin,
Xiu Li†
ACM MM, 2026
Paper /
Code /
Project page
|

|
MoEActok: A MoE-based Action Tokenizer for Vision-Language-Action Models
Chunpu Xu,
Zhixuan Liang,
Tianshuo Yang,
Chi-Min Chan,
Yang Xiao,
Jessie Wang,
Xiaokang Yang,
Yao Mu
CVPR, 2026
Paper
|

|
AdaMoE-VLA: Adaptive Mixture of Action Experts for Vision-Language-Action Learning
Weijie Shen*,
Yitian Liu*,
Yuhao Wu*,
Zhixuan Liang*†,
Sijia Gu,
Dehui Wang,
Tian Nian,
Lei Xu,
Jiangmiao Pang,
Yusen Qin,
Wenbo Ding,
Xinping Guan,
Xiaokang Yang†,
Yao Mu†
Under Review, 2026
Paper /
Code /
Project page
|
|
|
VER: Vision Expert Transformer for Robot Learning via Foundation Distillation and Dynamic Routing
Yixiao Wang,
Mingxiao Huo,
Zhixuan Liang,
Yushi Du,
Lingfeng Sun,
Haotian Lin,
Jinghuan Shang,
Chensheng Peng,
Mohit Bansal,
Mingyu Ding,
Masayoshi Tomizuka
ICLR, 2026
Paper /
Code /
Project page
|

|
HyCodePolicy: Hybrid Language Controllers for Multimodal Monitoring and Decision in Embodied Agents
Yibin Liu*,
Zhixuan Liang*‡,
Zanxin Chen*,
Tianxing Chen,
Mengkang Hu,
Wanxi Dong,
Congsheng Xu,
Zhaoming Han,
Yusen Qin,
Yao Mu†
ICCV @ MMR Workshop, 2025
Paper
|

|
RoboTwin 2.0: A Scalable Data Generator and Benchmark with Strong Domain Randomization for Robust Bimanual Robotic Manipulation
Tianxing Chen*‡,
Zanxin Chen*,
Baijun Chen*,
Zijian Cai*,
Yibin Liu*,
Zixuan Li,
Qiwei Liang,
Xianliang Lin,
Yiheng Ge,
Zhenyu Gu,
Weiliang Deng,
Yubin Guo,
Tian Nian,
Xuanbing Xie,
Qiangyu Chen,
Kailun Su,
Tianling Xu,
Guodong Liu,
Mengkang Hu,
Huan-ang Gao,
Kaixuan Wang,
Zhixuan Liang‡,
Yusen Qin,
Xiaokang Yang,
Ping Luo†,
Yao Mu‡†
ICML, 2026
Paper /
Project page /
Code
|

|
RoboTwin: Dual-Arm Robot Benchmark with Generative Digital Twins
Yao Mu*,
Tianxing Chen*,
Zanxin Chen*,
Shijia Peng,
Zhiqian Lan,
Zeyu Gao,
Zhixuan Liang,
Qiaojun Yu,
Yude Zou,
Mingkun Xu,
Lunkai Lin,
Zhiqiang Xie,
Mingyu Ding,
Ping Luo
CVPR, 2025 (Highlight, Top 3.0%)
ECCV @ MAAS Workshop, 2024 (Best Paper Award)
Paper /
Code
|
|
|
DexHandDiff: Interaction-aware Diffusion Planning for Adaptive Dexterous Manipulation
(Formerly: DexDiffuser: Interaction-aware Diffusion Planning for Adaptive Dexterous Manipulation)
Zhixuan Liang,
Yao Mu,
Yixiao Wang,
Tianxing Chen,
Wenqi Shao,
Wei Zhan,
Masayoshi Tomizuka,
Ping Luo,
Mingyu Ding
CVPR, 2025
Paper /
Code /
Project page /
Huggingface
|

|
G3Flow: Generative 3D Semantic Flow for Pose-aware and Generalizable Object Manipulation
Tianxing Chen*,
Yao Mu*,
Zhixuan Liang*,
Zanxin Chen,
Shijia Peng,
Qiangyu Chen,
Mingkun Xu,
Ruizhen Hu,
Hongyuan Zhang,
Ping Luo
CVPR, 2025
Paper /
Code /
Project page
|

|
Plot2Code: A Comprehensive Benchmark for Evaluating Multi-modal Large Language Models in Code Generation from Scientific Plots
Chengyue Wu,
Zhixuan Liang,
Yixiao Ge,
Qiushan Guo,
Zeyu Lu,
Jiahao Wang,
Ying Shan,
Ping Luo
NAACL, 2025
Paper /
Huggingface
|

|
RoboCodeX: Multimodal Code Generation for Robotic Behavior Synthesis
Yao Mu,
Junting Chen,
Qinglong Zhang,
Shoufa Chen,
Qiaojun Yu,
Chongjian Ge,
Runjian Chen,
Zhixuan Liang,
Mengkang Hu,
Chaofan Tao,
Peize Sun,
Haibao Yu,
Chao Yang,
Wenqi Shao,
Wenhai Wang,
Jifeng Dai,
Yu Qiao,
Mingyu Ding,
Ping Luo
ICML, 2024
Paper /
Project page /
Code
|

|
RoboScript: Code Generation for Free-Form Manipulation Tasks across Real and Simulation
Junting Chen,
Yao Mu,
Qiaojun Yu,
Tianming Wei,
Silang Wu,
Zhecheng Yuan,
Zhixuan Liang,
Chao Yang,
Kaipeng Zhang,
Wenqi Shao,
Yu Qiao,
Huazhe Xu,
Mingyu Ding,
Ping Luo
Preprint, 2024
Paper
|

|
SkillDiffuser: Interpretable Hierarchical Planning via Skill Abstractions in Diffusion-Based Task Execution
Zhixuan Liang,
Yao Mu,
Hengbo Ma,
Masayoshi Tomizuka,
Mingyu Ding,
Ping Luo
CVPR, 2024
Paper /
Project page /
Code /
Zhihu /
Video
|

|
MetaDiffuser: Diffusion Model as Conditional Planner for Offline Meta-RL
Fei Ni,
Jianye Hao,
Yao Mu,
Yifu Yuan,
Yan Zheng,
Bin Wang,
Zhixuan Liang
ICML, 2023
Paper /
Project page /
Zhihu
|

|
AdaptDiffuser: Diffusion Models as Adaptive Self-evolving Planners
Zhixuan Liang,
Yao Mu,
Mingyu Ding,
Fei Ni,
Masayoshi Tomizuka,
Ping Luo
ICML, 2023 (Oral, Top 2.4%)
Paper /
Project page /
Code /
Zhihu
|

|
Performance-guided Reinforced Active Learning for Object Detection
Zhixuan Liang,
Xingyu Zeng,
Rui Zhao,
Ping Luo
ICASSP, 2026
Paper /
Poster
|
|
|
Longitudinal Registration of Knee MRI Based on Femoral and Tibial Alignment
Zhixuan Liang,
Yin Guo,
Chun Yuan
ISMRM, 2021
Paper /
Code /
Video
|
|
Research Intern, Alibaba Qwen Team, Beijing, China.
2025.12 - 2026.06
Supervised by: Dr. Xiong-Hui Chen and Shuai Bai.
|

|
PhD Research Intern, ASPIRE Group, NVIDIA Research, Santa Clara, CA, USA & Hong Kong SAR.
2025.08 - 2025.12
Supervised by: Dr. Yuxiao Chen, Dr. Boris Ivanovic and Prof. Marco Pavone.
|

|
Visiting Scholar, MSC Lab, University of California, Berkeley, California, CA, USA.
2024.06 - 2025.01
Topic: Planning with Diffusion Model.
Supervised by: Prof. Masayoshi Tomizuka (NAE Member).
|

|
Research Assistant, Vascular Imaging Lab, University of Washington, Seattle, WA, USA.
2020.06 - 2020.10
Topic: Multi-timepoint Registration of Knee MRI.
Supervised by: Dr. Yin Guo and Prof. Chun Yuan.
|
|
Selected Honors and Awards
|
- CIE(中国电子学会)-Tencent Doctoral Research Incentive Program, 2025
- Ant InTech Scholarship - Future, 2026
- Hong Kong PhD Fellowship Scheme (HKPFS), 2022-2026
- HKU Presidential PhD Scholarship (HKU-PS), 2022-2026
- National Scholarship, 2020
- Wang Guosong Dean's Award, Zhejiang University, 2021
- Finalist Award in Mathematical Contest in Modeling, 2020
- First Prize in Mathematics Competition of Chinese College Students, 2020
- Outstanding Reviewer: CVPR 2025, NeurIPS 2025
- COMP3278: Introduction to Database Management System, HKU, Fall 2023
- DASC7606: Deep Learning, HKU, Spring 2023
- Reviewer of ICML, NeurIPS, ICLR, CVPR, ICCV, ECCV, SIGGRAPH, RSS, ACM MM, RAL.
|
|
|
© Zhixuan Liang | Last updated: June 2026
|
|
